Programar un robot industrial perquè faci bé una tasca, i que la continuï fent bé quan canvia una mica la peça o la posició, és una feina lenta que fan enginyers especialitzats amb moltes proves. L'equip de Ken Goldberg, professor de robòtica a la Universitat de Califòrnia a Berkeley, proposa que una part d'aquesta feina la facin agents d'IA, amb els enginyers revisant com funcionen els programes que en surten. Ells en diuen «robòtica agèntica».
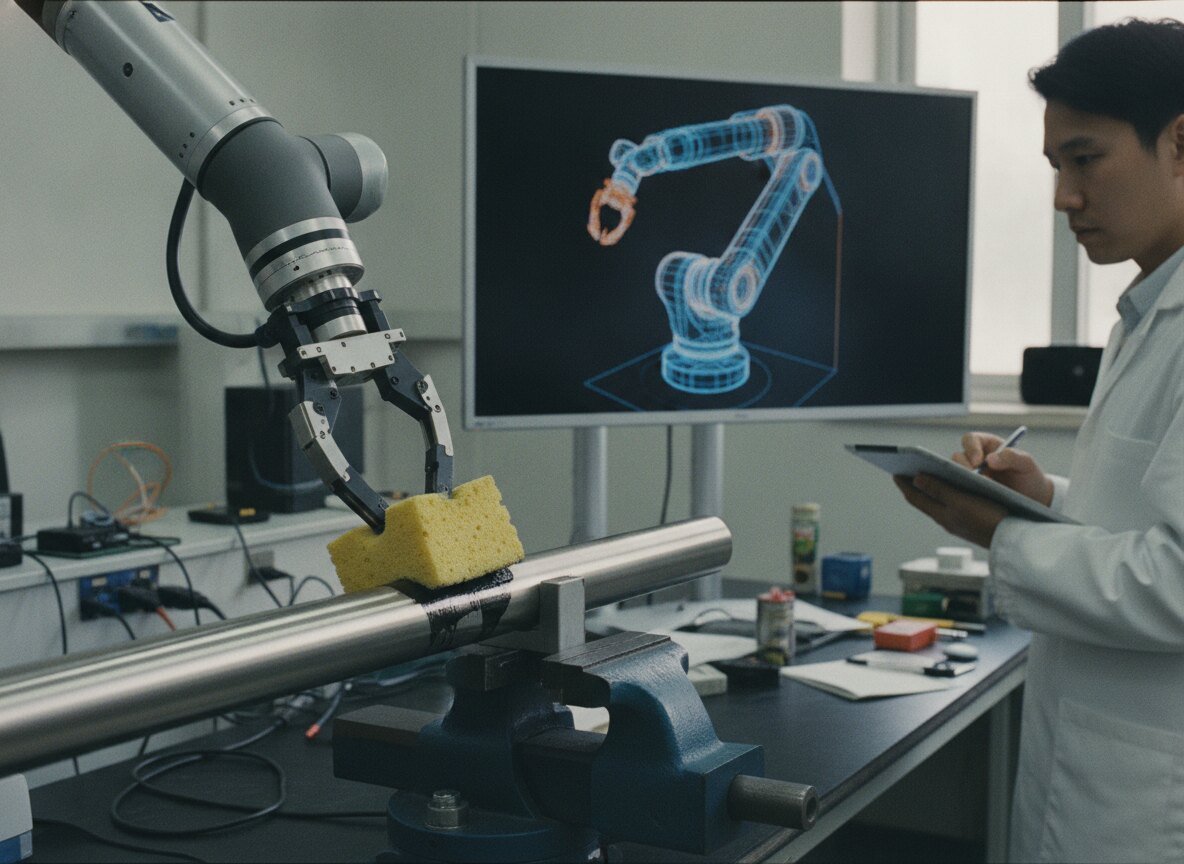
El treball, signat pels investigadors postdoctorals Eric Kaiyuan Chen i Shuangyu Xie amb col·laboradors d'Nvidia, descriu un sistema anomenat GaP que divideix cada tasca en habilitats petites (localitzar un objecte, planificar com agafar-lo, moure la pinça sense topar amb res) i fa que els agents les combinin en un programa complet. Després l'assagen en moltes variants dins d'un simulador, hi busquen els punts on falla i el corregeixen. En una demostració, un model d'OpenAI va reconstruir en menys d'una hora la simulació d'un robot que eixugava tinta d'una barra metàl·lica amb una esponja a partir d'un vídeo curt, i el programa resultant va funcionar en un robot de debò.
La idea té interès perquè ataca un dels colls d'ampolla de la robòtica: no la mecànica, sinó el temps que costa ajustar el comportament de cada màquina. L'equip ha publicat el codi obert i una prova de referència per avaluar robots en tasques industrials. Ambi Robotics, una empresa de Berkeley que classifica paquets en magatzems, diu que els canvis fets amb aquest mètode han fet que cada robot classifiqui més de 15.000 paquets més a l'any, i que ja els aplica al 30% de la seva flota als Estats Units.
L'article és públic a arXiv i es presentarà a la Conference on Robot Learning (CoRL), un congrés amb revisió per parells; la nota de la universitat no dona percentatges d'èxit, ni el nombre de proves, ni comparacions amb altres mètodes. Les xifres del magatzem les dona la mateixa empresa, a través del seu cofundador Jeff Mahler, i no s'han verificat de manera independent. En una de les proves el robot va tombar la barra perquè no en calculava bé el pes, i el mateix Goldberg admet que el mètode encara no serveix per a feines domèstiques com plegar la roba: de moment, s'ha provat sobretot en tasques industrials repetitives.