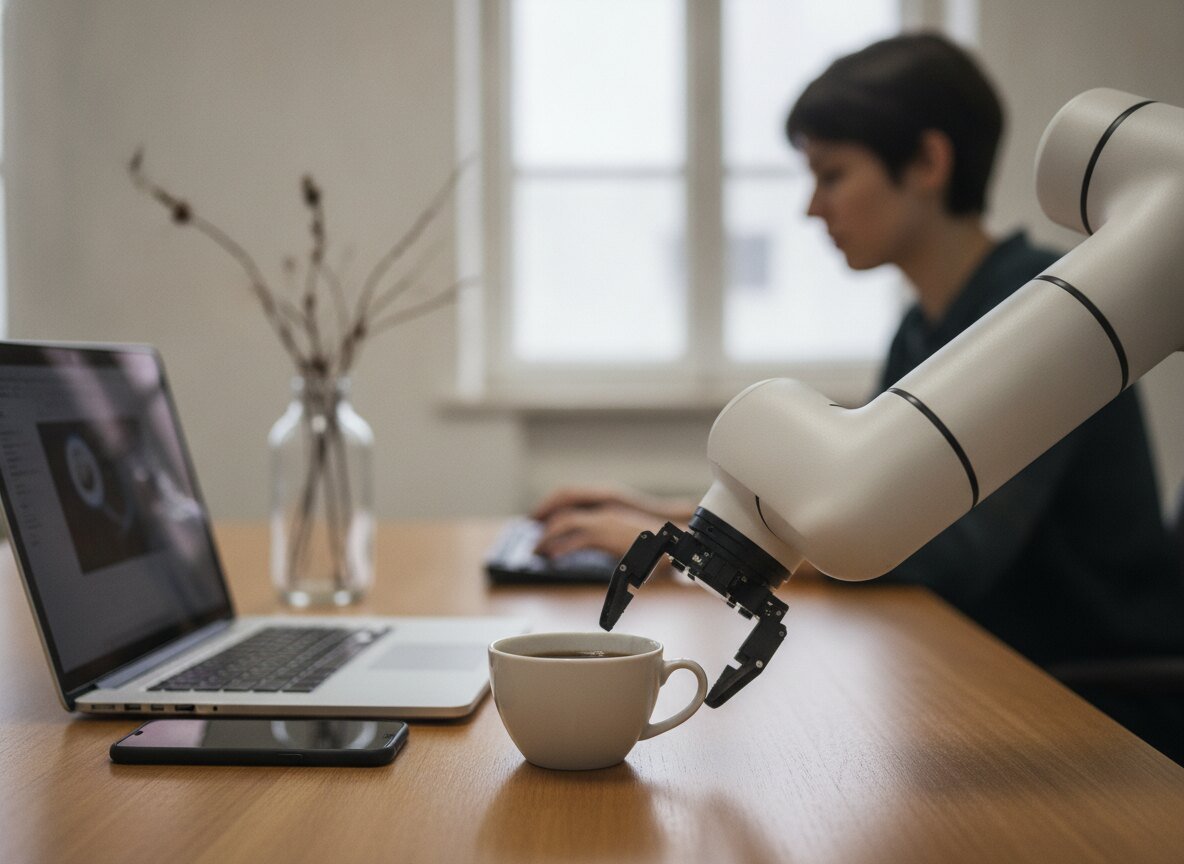
Quan diem a algú «vigila no vessar el cafè sobre el portàtil», donem per fet que també anirà amb compte amb el mòbil que hi ha al costat. Un robot no ho entén així: compleix l'ordre al peu de la lletra i res més. Ensenyar-li les preferències de cada persona una per una és lent, i és un dels obstacles perquè els robots domèstics o de servei s'adaptin a qui els fa servir. Aquest és el problema que ataca un equip del Massachusetts Institute of Technology (MIT) i de la Universitat de Nova York.
El sistema es diu FLEX i funciona en tres passos. Primer, l'ordre de la persona afegeix un objecte a la llista de coses que el robot ha d'evitar quan planifica el moviment del braç, per exemple una tassa. Després, un model de llenguatge (GPT-4o) generalitza aquella llista i dedueix categories més àmplies, com ara «objectes fràgils» o «aparells electrònics». Finalment, un sistema de visió artificial treu de la llista els objectes que ja no són a l'escena. Tot plegat dura uns cinc segons. Els autors el van provar en simulacions d'un braç robòtic que havia de servir un cafè, moure una espelma i traslladar una bola de bitlles, amb ordres escrites per voluntaris com «no vessis res sobre el meu portàtil». Segons la nota del MIT, el robot no només complia l'ordre literal sinó que també evitava altres objectes relacionats, com telèfons, coses inflamables o objectes fràgils. La recerca la dirigeix Andreea Bobu, professora d'aeronàutica i astronàutica del MIT, amb Nathan Dennler, Audrey Lee i Ilia Sucholutsky.
El treball s'emmarca en un esforç més ampli per fer que les persones puguin donar instruccions als robots amb el llenguatge de cada dia, sense haver-los de programar. «Cap robot no surt de la caixa sabent què és important per a tu», resumeix Bobu. L'interès del mètode és que aprofita el coneixement general que tenen els models de llenguatge, entrenats amb una quantitat enorme de textos, per omplir els buits del que la persona no diu, en lloc de demanar-li que ho especifiqui tot.
El resultat té límits clars. Les proves s'han fet en simulació, no amb un robot real en una casa, i la nota de premsa no dona cap xifra d'encerts ni d'errors, només exemples. Que el model de llenguatge generalitzi també pot fallar en el sentit contrari: deduir preferències que la persona no té i fer el robot més prudent del compte. L'article, titulat «Flexible Language-Guided Representation Editing for Adaptive Robot Behavior», és públic a arXiv i s'ha de presentar a la Conference on Robot Learning (CoRL), un congrés amb revisió per parells; caldrà veure'n les dades completes i si funciona fora del simulador.