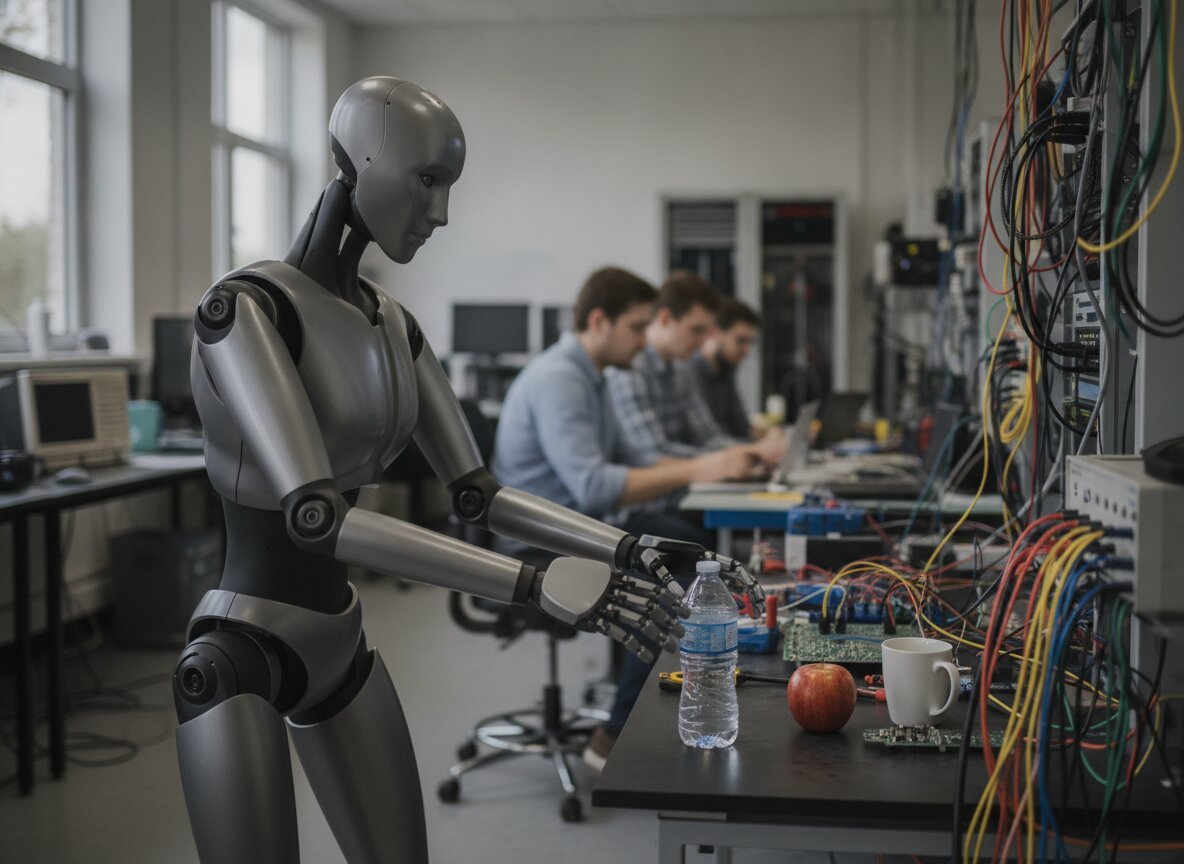
Els robots humanoides tenen un problema pràctic: caminar i manipular objectes són habilitats molt diferents, i una tasca senzilla de casa, com anar a la cuina, agafar una ampolla i portar-la a la taula, exigeix passar de l'una a l'altra diverses vegades. Els models que combinen visió, llenguatge i acció, que ara s'usen per controlar aquests robots, solen aprendre aquestes tasques a partir de demostracions completes de tota la seqüència, que són cares d'obtenir.
Un equip de la Universitat Nacional de Seül dirigit pel professor Songhwai Oh proposa RISE, un sistema que combina un model de visió i llenguatge compartit, diversos «experts» d'acció i un controlador que decideix quin pesa més a cada moment. Durant l'entrenament, cada expert s'especialitza sol en caminar o en manipular segons com d'encertades són les seves prediccions, sense que ningú li assigni el paper. Quan el robot funciona, els canvis en el pes de cada expert indiquen que una subtasca s'ha acabat i que en comença una altra. En simulació, amb tasques de dues a quatre etapes amb pomes, ampolles i tasses, RISE va arribar a un 87,3% d'èxit, davant del 73,6% d'un sistema d'un sol expert basat en el model GR00T. En un robot real Unitree G1 amb mans de tres dits i 43 articulacions controlables, i amb tasques de fins a cinc etapes, l'èxit va passar del 30% al 50%.
El treball, acceptat al congrés internacional de robots i sistemes intel·ligents IROS 2026, que revisa les contribucions, apunta una via per fer que els humanoides facin tasques llargues sense haver de gravar cada combinació possible. Segons els autors, l'avantatge de RISE creix com més etapes té la tasca, que és justament on els sistemes actuals fallen més.
Els límits són clars: al robot real, la meitat dels intents encara fracassen, i el robot no camina i manipula alhora, sinó per torns. L'ordre de les subtasques està fixat per endavant, de manera que el robot no decideix què ha de fer després, i la comparació es fa amb un sol sistema de referència. La nota de la universitat no detalla el nombre d'intents ni la variabilitat dels resultats, i les aplicacions en logística, hospitals o llars són, de moment, una previsió.