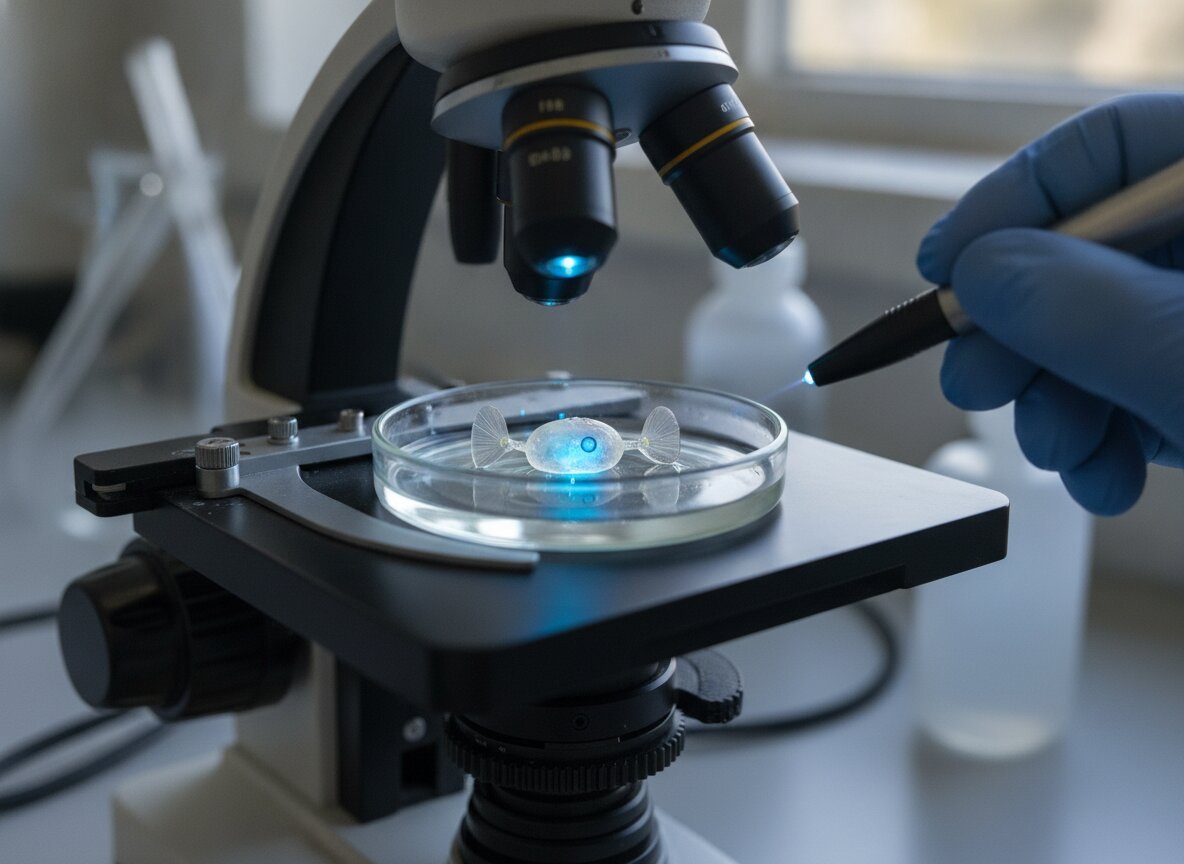
Els robots biohibrids combinen una estructura artificial amb teixit viu, que es mou sense motors ni bateries. La dificultat és fer que el múscul tingui prou força i es pugui dirigir amb precisió. Un grup de l'MIT n'ha presentat un pas endavant.
El treball, dirigit per la professora d'enginyeria mecànica Ritu Raman, s'ha publicat a «Advanced Functional Materials» amb el títol «2D Skeletal Muscle Thin Film Actuators Enhance Efficiency of Biohybrid Robots». El robot és un marc flexible de gel, de la mida d'un xiclet, dividit en dues aletes. Cadascuna està coberta de cèl·lules musculars modificades genèticament perquè es contreguin amb llum. Il·luminar una aleta o les dues decideix quina batega, i el ritme i la freqüència de la llum marquen la velocitat i la direcció.
Els investigadors van substituir el gel de fibrina anterior per gelatina metacrilada, van fer servir gels més rígids i van triar solcs de fons quadrat per alinear les cèl·lules. La capa muscular és més prima que un cabell, el gel fa uns 0,5 mm i les cèl·lules es van enfortir abans amb polsos de llum. El robot va nedar i girar per un laberint submarí senzill, a una velocitat màxima d'unes quatre longituds de cos per minut; un nedador olímpic en fa fins a 65.
L'abast és limitat: les proves es van fer en una placa de Petri amb una font de llum manual, la forma del robot és molt simple i l'objectiu principal era demostrar que una pel·lícula muscular fina pot generar prou força de natació. Les aplicacions que s'apunten, com vigilar el medi aquàtic, encara no s'han demostrat. El projecte ha rebut finançament parcial de l'Oficina d'Investigació Naval dels Estats Units.