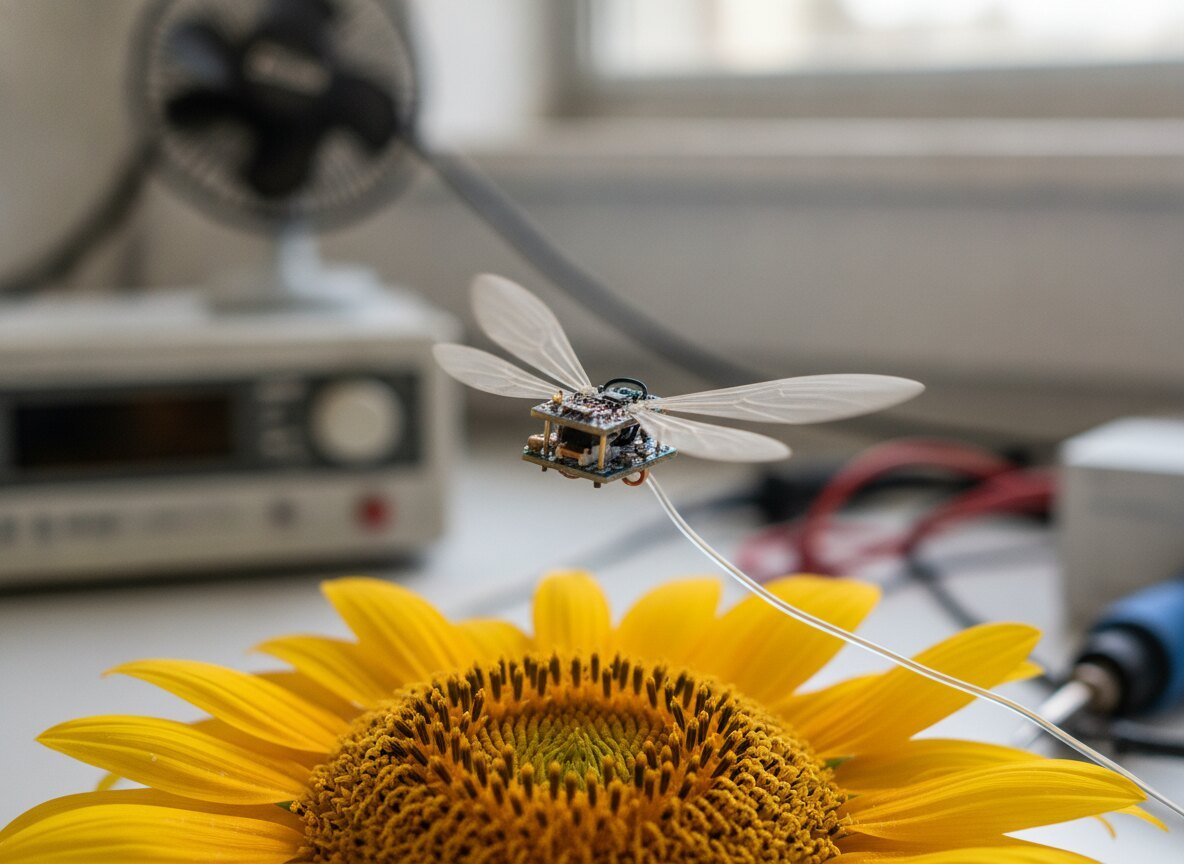
Els robots voladors de la mida d'un insecte fa anys que es fan servir als laboratoris, però gairebé sempre amb trampa: per volar de manera controlada depenen d'un sistema de càmeres instal·lat a la sala, que els diu en tot moment on són, i d'un ordinador extern que calcula com han de moure les ales. L'equip de Kevin Chen, del Laboratori de Robòtica Tova i Microrobòtica del MIT, amb investigadors de la Universitat Cornell, publica a la revista «Science Robotics» el primer microrobot aeri d'aquesta mida que porta a sobre els sensors i el càlcul.
El robot, més lleuger que un clip, carrega un paquet electrònic de 244 mil·ligrams amb tres sensors: una unitat inercial per saber l'orientació, un sensor de flux òptic per estimar la velocitat i el desplaçament lateral, i un sensor de temps de vol per mesurar l'altura, a més d'un microcontrolador. Per poder aixecar aquest pes, l'equip va fer un 50% més grans els músculs artificials que mouen les ales i va guanyar un 46% de força d'elevació. També va escriure un algorisme d'estimació simplificat: van comprovar que funcionava millor calcular la posició molt sovint, encara que fos amb menys precisió, que fer-ho més a poc a poc i amb més exactitud. En les proves, el robot es va mantenir suspès a diverses altures i va seguir trajectòries de punt a punt amb errors de pocs centímetres, i, guiat amb una palanca de control, va esquivar unes plantes i es va posar sobre un gira-sol.
«És la primera demostració d'un microrobot aeri autònom pel que fa als sensors i al càlcul», resumeix Chen. El pas és important perquè sense aquesta autonomia aquests robots no poden sortir del laboratori, i les aplicacions que se'ls atribueixen, com ara la pol·linització artificial o la inspecció d'espais on no hi cap res més gran, demanen que es moguin pel seu compte en un entorn desconegut. L'electrònica només gasta un 6% de l'energia total del robot, de manera que encara queda marge per afegir-hi més capacitat de càlcul.
El robot no és encara autònom del tot. Continua lligat amb un cable a una font d'alimentació externa, perquè no porta bateria, i el piloten donant-li ordres de posició amb una palanca. Les proves s'han fet al laboratori i l'article no informa de quant temps pot volar ni de com es comporta a l'aire lliure. Els passos següents que planteja l'equip, una càmera a bord per reconèixer objectes i esquivar obstacles i unes bateries integrades per volar sense cable, encara no s'han demostrat.