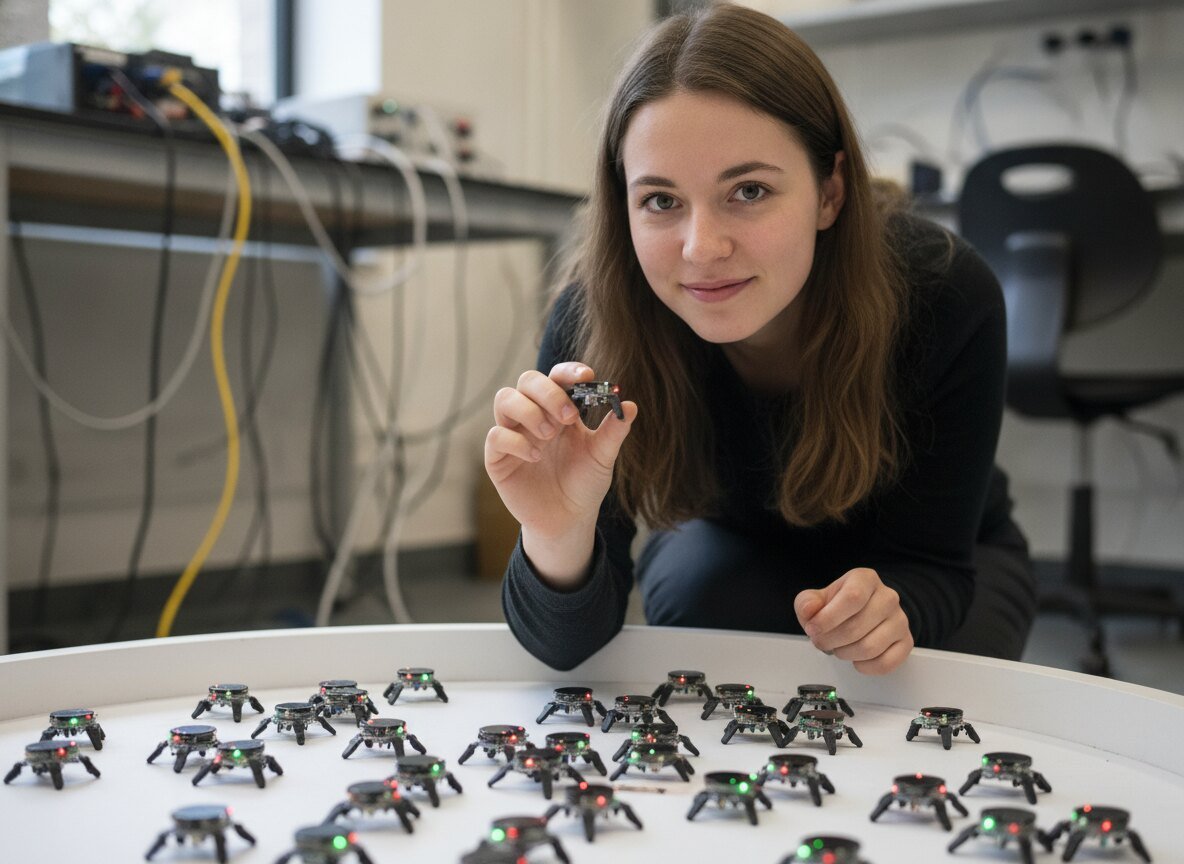
Els eixams de robots, grups de desenes o centenars d'aparells senzills que treballen junts, solen necessitar càmeres, GPS o un ordinador central per saber on són. Un equip encapçalat per Leo Cazenille, de l'Institut de Sistemes Intel·ligents i Robòtica (ISIR) de la Universitat de la Sorbona, amb investigadors de la Universitat de Tòquio i d'altres centres, ha publicat a la revista «Science Robotics» (DOI: 10.1126/scirobotics.adr9578) un mètode perquè l'eixam esbrini sol la forma del recinte on és. La idea s'inspira en una vella pregunta del matemàtic Mark Kac: «Es pot sentir la forma d'un tambor?».
Cada robot guarda un número, una mena de «temperatura virtual», que comparteix amb els robots que té a prop i que va ajustant com si fos calor que s'escampa pel grup. La velocitat amb què aquestes diferències s'esvaeixen depèn de com estan connectats els robots entre ells, i aquesta xarxa reflecteix la geometria de l'espai. Cada robot calcula una mena d'empremta numèrica a partir de com canvia el seu valor i la compara amb les de formes conegudes. Els autors descriuen la xarxa de comunicació de l'eixam com «un sensor col·lectiu». En simulacions amb eixams de fins a uns quants centenars de robots i set formes de recinte, el mètode funciona; amb robots reals, 25 Pogobots van distingir un disc d'un anell en les 30 proves que van fer, i els Kilobots, uns robots encara més senzills, ho van encertar en 22 de 30 (un 73%).
El resultat interessa perquè mostra que un grup d'aparells molt barats, sense cap sensor de visió, pot obtenir informació sobre el món només a partir de com es comuniquen. Els autors també han trobat una relació entre la mida de l'eixam, l'abast de la comunicació i l'àrea del recinte que ajuda a decidir quants robots calen i fins on han de poder parlar. Apunten que la mateixa lògica podria servir per detectar límits o cavitats, i, més endavant, per a sistemes de trànsit o de moviment de multituds.
Els límits són clars. Amb robots reals només s'han provat dues formes molt simples, el disc i l'anell, i el mètode tria entre formes que ja coneix: no dibuixa un mapa. Ara només estima un sol valor de l'empremta, cosa que limita el detall que pot captar, i els robots han d'estar quiets mentre fan el càlcul. Tampoc no s'ha comprovat encara que això els ajudi a orientar-se o a desplaçar-se millor, que és el pas que l'equip vol fer a continuació.