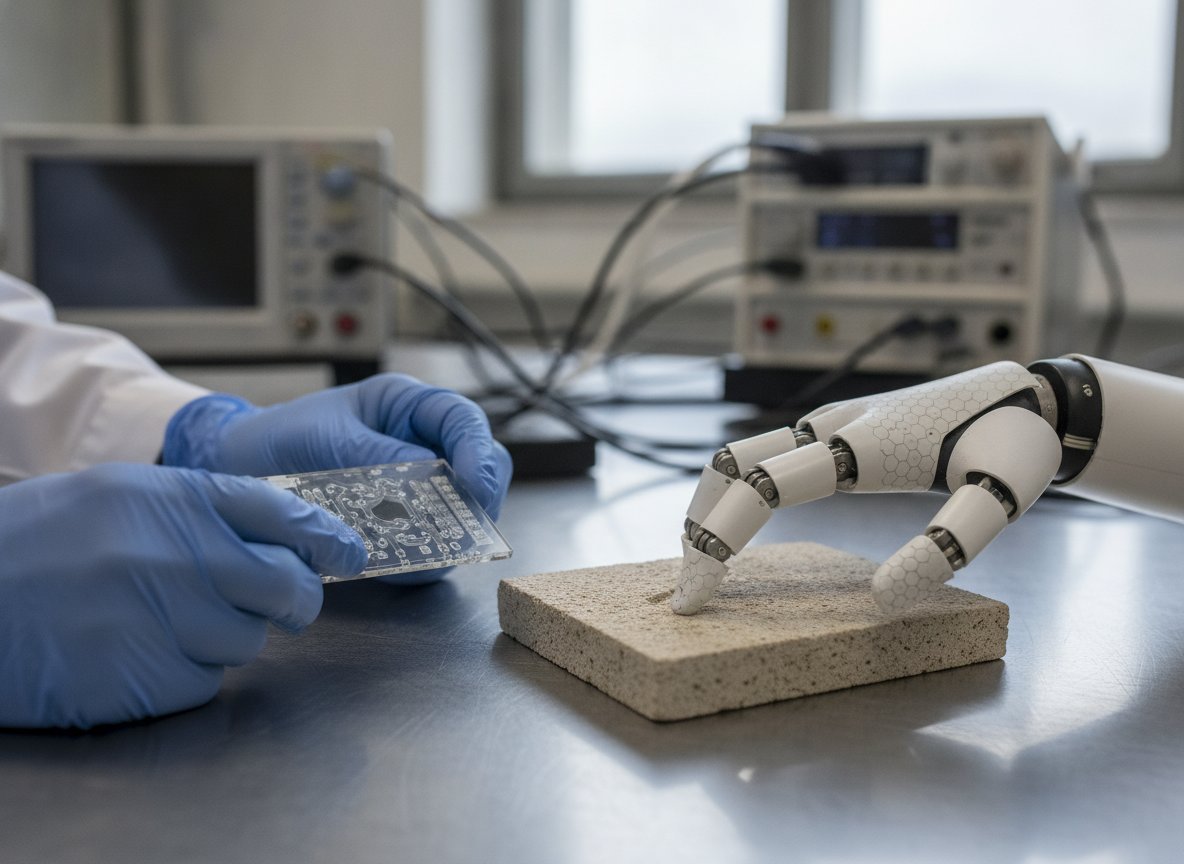
La pell humana recull senyals de més de 200.000 mecanoreceptors i els tracta en capes, de manera que podem notar una textura fina o retirar la mà d'una cosa que crema abans de pensar-hi. Els sensors tàctils que s'han construït per a robots tenen pocs punts i els llegeixen un darrere l'altre; com més n'hi ha, més triga la lectura i més s'interfereixen els senyals.
Un equip liderat per Li i col·laboradors ha publicat a «Nature Machine Intelligence» una pell iontrònica amb una densitat de 1.110 sensors per centímetre quadrat i més de 10.000 sensors en total. Imita l'arquitectura jeràrquica del sistema sensorial humà: codifica la posició de cada sensor per freqüència, cosa que permet enviar els senyals en paral·lel i sense que s'interfereixin a 100 imatges per segon, i després els comprimeix, amb la qual cosa el volum de dades que cal transmetre es redueix centenars de vegades.
Els autors han provat la pell en robots humanoides. Segons l'article, els permet distingir trets superficials de 300 micròmetres, que és una fracció de mil·límetre, manipular objectes delicats i respondre a estímuls nocius amb reaccions d'autoprotecció, de manera semblant al reflex del dolor. És un pas cap a robots amb una percepció tàctil més pròxima a la humana.
El resultat és una demostració de laboratori. El resum de l'article no explica quant dura el material, què costaria fabricar-lo en sèrie ni com es comportaria fora de les proves descrites; la comparació amb la pell humana és una analogia de disseny, no una equivalència.