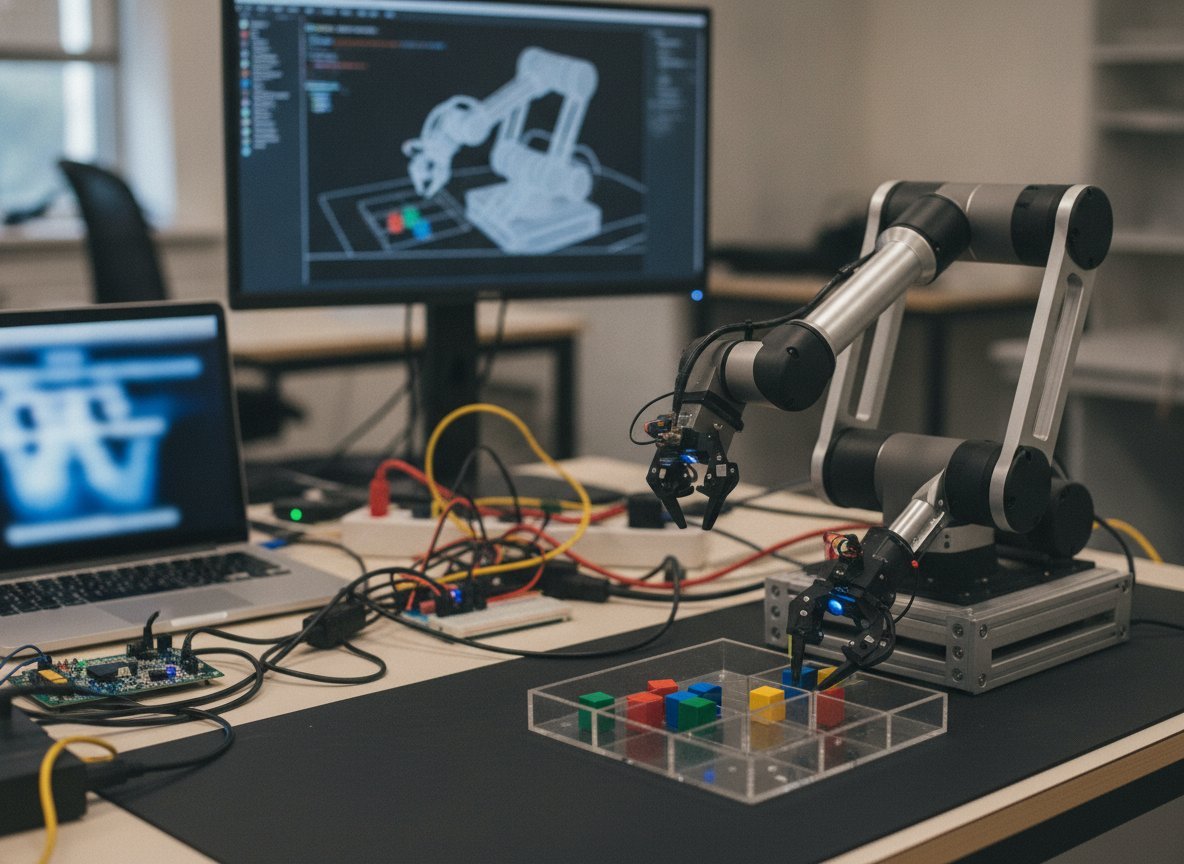
Gemini 4 Argon, el model de Google que va arribar als desenvolupadors fa uns dies, també ha estat pensat per treballar amb robots. Kanishka Rao, enginyer de Google, el presenta al blog per a desenvolupadors com un model de raonament sobre el món físic, que ha de servir en tot el cicle de vida d'un robot, des de la programació fins a la mesura del rendiment.
El text el reparteix en quatre usos: controlar el robot, per exemple amb pràctica en el simulador MuJoCo; crear a partir de les imatges del robot, d'un vídeo d'una persona o d'un dibuix una rèplica simulada de l'escena; entendre el que passa en un vídeo, com la destresa de les mans o el progrés d'una tasca; i ajudar la recerca perquè el robot millori sol amb proves repetides. Google dona tres xifres: un 87% a la prova de raonament encarnat ERQA, que diu que és més que qualsevol altre model avançat; una prova de control en què l'èxit real passa del 56% al 75% i el temps de la tasca baixa de 35 a 24 segons gràcies a la simulació; i una tasca de recollir i deixar objectes amb un braç SO-101 que passa de 58,9 a 22,9 i a 17,4 segons en tres iteracions.
Per a qui construeix robots, la novetat és que un mateix model generalista es pugui fer servir per entendre vídeos, escriure codi de control i comprovar-lo abans de moure cap peça física. El model és disponible a l'API de Gemini, de pagament, i a Google AI Studio i Antigravity per als subscriptors d'Ultra.
Convé llegir-ho amb cautela: són resultats que publica la mateixa empresa, sobre tasques i muntatges concrets, i el text no dona comparacions independents ni limitacions. Les demostracions, amb robots com Spot, Franka o ALOHA 2, són triades pels autors, i l'objectiu d'una «IA física general» que s'hi descriu és una direcció de treball, no una capacitat actual.