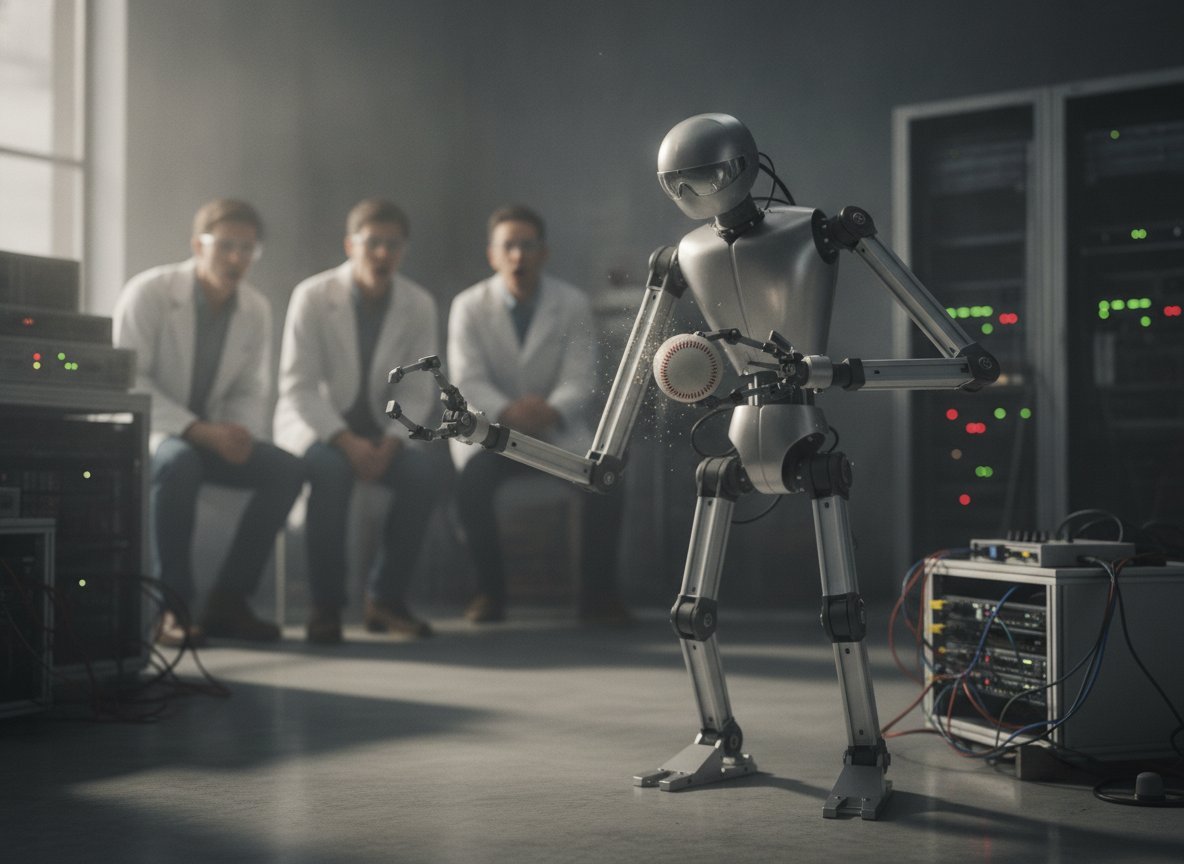
Llançar, agafar i batre una pilota són gestos que una persona fa sense pensar-hi, però que costen molt als robots: demanen moviments ràpids i, alhora, saber aguantar el cop quan l'objecte arriba. Els braços robòtics industrials solen ser pesats i rígids, i això els fa lents i perillosos si topen amb algú.
Un equip del Robotics and AI Institute, a Cambridge (Massachusetts), amb Andrew S. Morgan com a primer autor, presenta a «Science Robotics» AthenaZero, un robot de dues extremitats amb un tors central, dos braços amb mans, motors i engranatges fets a mida. Els segments dels braços són rígids, però les articulacions poden cedir davant d'una força externa, de manera que el robot pot fer moviments controlats durant el contacte i canviar-ne la rigidesa. L'equip el va provar en tres tasques inspirades en el beisbol, llançar, agafar i batre, tant entre dos robots com amb una persona.
En les primeres proves, el robot va fer moviments coordinats i àgils amb els braços, i les articulacions van absorbir i dissipar bé les forces externes. Segons la nota que en fa Tech Xplore, que és la font que hem pogut consultar, l'article no dona xifres de rendiment que es puguin resumir.
Els mateixos autors posen els límits. Diuen que les tasques de beisbol són només «un indicador de reptes més grans de manipulació», que el robot no s'ha provat en una gamma més àmplia de tasques i que és «el primer intent» d'un disseny de baixa inèrcia. És una prova de concepte per a la manipulació dinàmica, no un robot llest per treballar en una fàbrica o a casa.