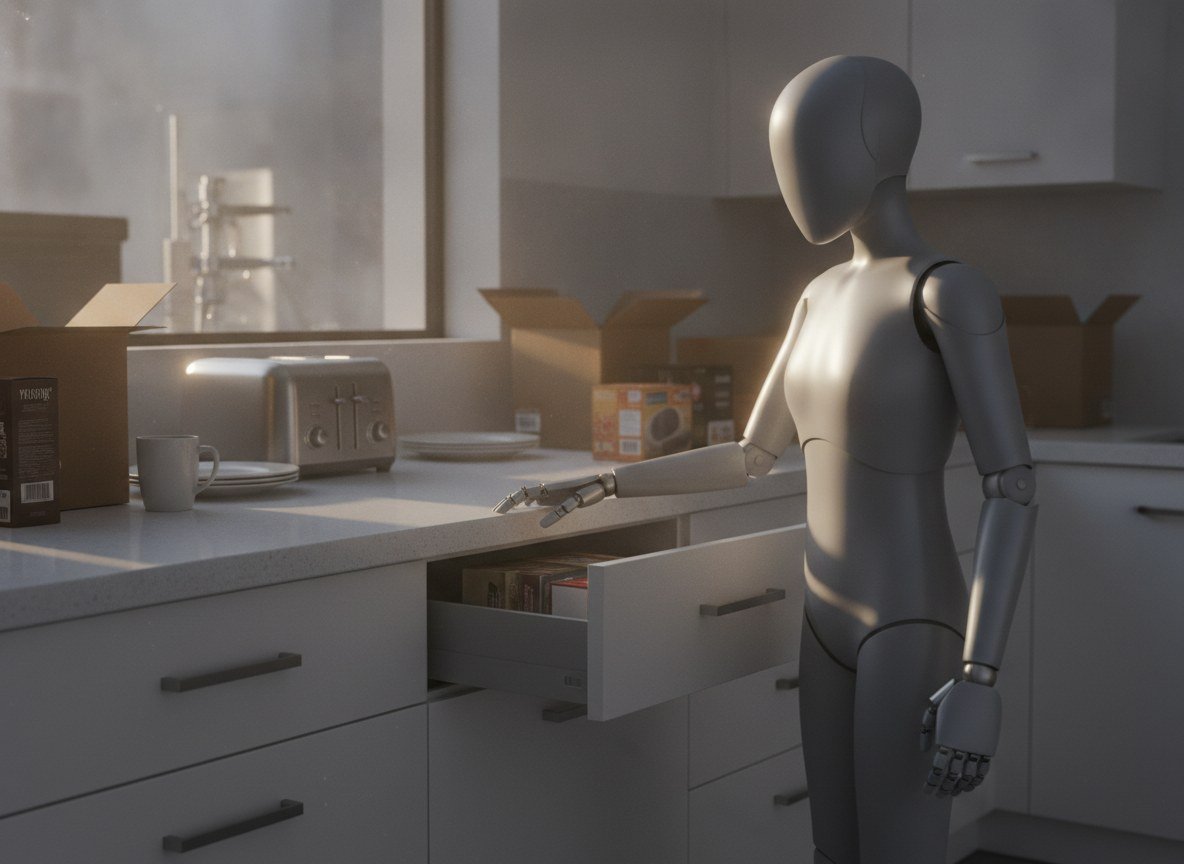
Els robots domèstics que arriben avui als laboratoris solen fer servir un model de «visió-llenguatge-acció» entrenat expressament per a cada tasca, un procés car que no es pot repetir cada cop que canvia l'entorn. Investigadors de la Universitat de Stanford i el Caltech han provat un camí diferent amb un projecte anomenat HomeBody: connectar directament un model de llenguatge multimodal, en aquest cas GPT-6 Astra, al maquinari d'un robot humanoide Unitree G1, sense cap capa de control apresa pel mig.
El robot primer explora l'espai que se li presenta i en construeix una rèplica digital amb l'eina Isaac Sim de Nvidia, on desa la posició dels objectes encara que després desapareguin del seu camp de visió. A partir d'aquesta memòria espacial, el model de llenguatge tria entre una bateria de destreses (agafar, desplaçar-se, obrir un calaix) segons el que veu, on es troba i què li han demanat. En una cuina que el robot no havia vist mai, el sistema ha aconseguit recollir brossa, llençar cartrons fets malbé i anar a buscar un medicament dins d'un calaix a partir d'una petició que no l'especificava amb precisió.
La novetat no és tant el resultat concret com l'arquitectura: substituir la capa de control específica per un model general que es pot canviar per un altre de més nou sense haver de tornar a entrenar el robot. Els autors del projecte, que han publicat el codi en obert, defensen que aquesta via pot abaratir i accelerar el desplegament de robots domèstics en espais que no s'han preparat prèviament per a ells.
El mateix equip reconeix limitacions importants: el temps de resposta del model encara és lent per a moviments delicats, els servomotors dels dits del robot s'escalfen amb l'ús continuat i el cost de càlcul és alt, amb l'ordinador local que necessita una targeta gràfica potent (una Nvidia RTX 4090) per funcionar. És, de moment, una prova de concepte en un únic espai controlat, no un producte a punt per a cap llar real.